未来满天飞行汽车会不会撞上?
如果未来飞行汽车真的“满天飞”,空中相撞的风险是真实存在的,但并非无解。目前行业正在从“技术防撞”和“规则管理”两个层面努力,目标是把碰撞概率降到极低。不过,要完全杜绝相撞,还有很长的路要走。
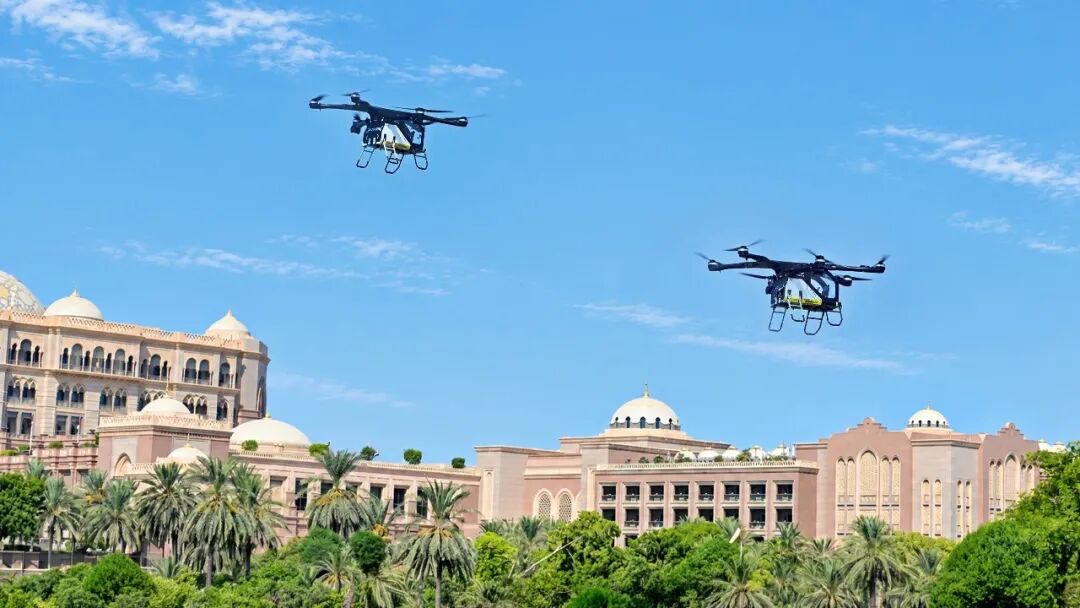
风险确实存在,并非杞人忧天
飞行汽车多了,天空也会“堵车”。低空空域里不仅有飞行汽车,还有物流无人机、应急救援飞机等,如果缺乏协调,混乱的风险很高。更直接的警示是,2025年9月,两架小鹏汇天的eVTOL在长春航展预演编队飞行时,就因为“间距不足”在空中相撞,其中一架迫降后起火。这说明,即便在可控的表演场景下,密集飞行的安全挑战依然严峻。
如何防止相撞:技术与管理双管齐下
为了应对这一挑战,目前主要有两种思路:
1. 技术层面:让飞行器“自己长眼”且“互相通话”
智能避障:研究者正在开发更可靠的自动防撞系统。例如,有方案提出通过传感器重构技术,即使在强风干扰下也能准确预测轨迹并发出避撞指令。还有研究利用V2V(车对车)通信技术,让飞行器之间共享位置信息,协同规划路线,避免冲突。
系统调度:有研究提出了集成“路线引导”和“防撞”的空中交通管理框架。仿真显示,这种主动管理方式能大幅提升飞行安全,相比无管理的自由飞行,平均最小间距提升了98.2%,行程完成率提高了130%。-3
2. 规则层面:把天空“分层”管理
空域分层:为了避免不同用途的飞行器混飞,研究者设计了分层空域模型。例如,0-60米给小型物流无人机,90-270米留给eVTOL(飞行汽车)使用,中间设置60-90米和270-300米作为禁飞缓冲隔离带。这种物理隔离能从根本上减少不同类飞行器之间的冲突。
安全标准:监管机构(如美国联邦航空管理局FAA)也在推动eVTOL的适航认证,要求其结构能承受特定强度的撞击,并通过吸能设计保护乘员。美国国家航空航天局(NASA)也已进行全尺寸eVTOL坠撞测试,为制定安全标准提供数据。
总结
未来飞行汽车满天飞时,“撞上”的风险无法用“会”或“不会”简单回答。它是一个需要靠智能避撞算法、分层空域规则、以及严格的适航安全标准共同管理的系统性工程。虽然像航展预演相撞这样的事故提醒我们技术尚未成熟,但行业正在努力让大规模、高密度的飞行变得足够安全。
内容由Ai生成,仅供学习参考,请仔细甄别,无商业用途
欢迎与我们联系
在这里,提交您的问题,我们会尽快联系您
如果急需回复,请致电400-188-0263
免责声明:本站所有信息均来源于互联网搜集,并不代表本站观点,本站不对其真实合法性负责。无商业用途,图文内容仅供参考。如侵权请告知即删,转载需注明出处。欢迎各大媒体和自媒体,注册投稿飞行汽车相关信息。(文/飞行汽车 feiauto)